迷你世界机械臂怎么自动伸缩
想让机械臂自动伸缩,核心思路是用脉冲信号驱动机械臂,再配合延时电路形成“伸出—停顿—收回—停顿”的循环。具体做法是:先放一个机械臂,在它旁边安装一个信号发生器(或使用电能产生器配合脉冲电路),让信号以固定节奏反复通断。机械臂在收到通电信号时会伸出,断电时收回,只要信号持续循环,伸缩动作就会自动重复。关键在于信号不能一直通电,必须做成间断输出,否则机械臂只会保持伸出状态不动。
搭建脉冲电路时,推荐用普通电能线连接信号发生器与机械臂,中间串入一个电能中继器来调节节奏。信号发生器设置为循环模式,频率调到中低速,让机械臂有足够时间完成伸出和收回。如果节奏太快,机械臂会卡在半程反复抖动;太慢则动作拖沓、效率低。实际操作中可以先放慢频率观察机械臂完整走完一个伸缩周期,再逐步加快到稳定流畅的速度。机械臂的朝向要提前用扳手调整好,确保伸出方向正对需要作用的方块或目标位置。
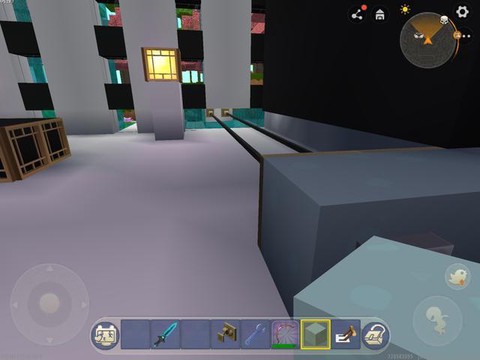
只靠一个机械臂伸缩往往不够,实际玩法里常把机械臂和滑动方块、标记器组合起来做成往复机构。例如把机械臂装在滑动方块带动的小车上,让小车沿轨道来回移动,机械臂在移动途中定时伸出抓取或推动方块,形成流水线式的自动作业。这时脉冲信号要同时控制滑动方块的启停和机械臂的伸缩,可以用多个信号发生器分别设定不同频率,或者用串联的电能线让动作按顺序触发。注意机械臂伸出时如果前方有实体方块阻挡,它会顶住方块而不是继续前伸,所以轨道和机械臂的间距要留够。
机械臂本身还能抓取和放下方块,这一点常被忽略。给机械臂通电伸出后,它会吸附正前方的可抓取方块;断电收回时如果抓着方块,方块会跟着被拉回。利用这个特性可以做自动搬运装置:让机械臂在伸出位置抓取物品方块,收回时把方块带到另一侧,再配合另一个机械臂或发射器完成交接。要实现连续搬运,脉冲节奏要匹配抓取和释放的时机,通常伸出后停顿一小段时间再收回,给抓取动作留出响应余地。抓取对象限于游戏内允许被机械臂操作的方块,具体哪些能抓需要在实际摆放时逐一确认。
调试自动伸缩机构时,常见问题是机械臂不动或只动一次。先检查电能线是否真正连接到机械臂的接收端,机械臂只有特定面能接收信号,接错面就不会响应。其次确认信号发生器是否处于循环输出状态,单次输出只会让机械臂动作一次。如果机械臂伸出后不收回,多半是信号一直保持通电,需要改成脉冲输出或加装电能开关做通断控制。另外,机械臂周围不要放会持续供能的方块,避免信号被意外拉高。把电路简化到“信号源—中继器—机械臂”的最小结构先跑通,再逐步叠加滑动方块和抓取功能,排查起来会轻松很多。
想让整套装置更实用,可以把机械臂伸缩机构嵌入自动农场或自动门。自动门场景下,机械臂伸出时挡住通道、收回时放行,配合压力板或感测器触发信号就能实现感应开合;农场场景下,机械臂定时伸出推落成熟作物或把收获物推入收集水道。无论哪种用途,核心都是稳定的脉冲节奏加上正确的朝向和间距。多花点时间调整信号频率和机械臂位置,比堆砌大量元件更有效,动作顺了之后整套机构跑起来会非常省心。
以上就是琥珀游玩社为你带来的"迷你世界机械臂怎么自动伸缩",更多有趣好玩的热门资讯攻略,请持续关注琥珀游玩社!